


环境感知
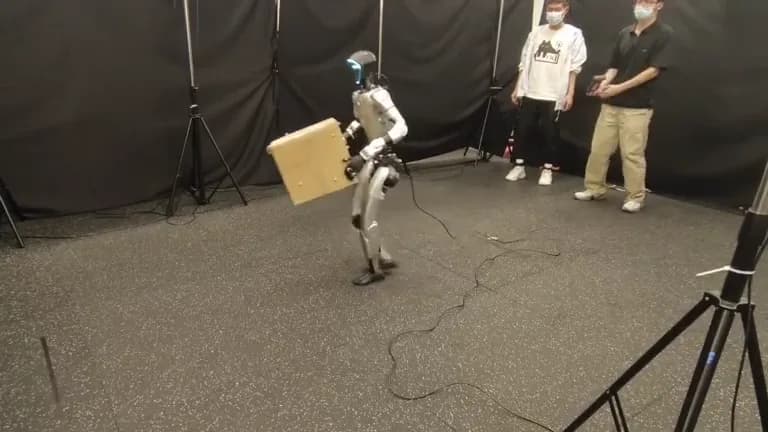
聚焦复杂真实环境的感知,为机器人决策与持续交互提供稳定基础。
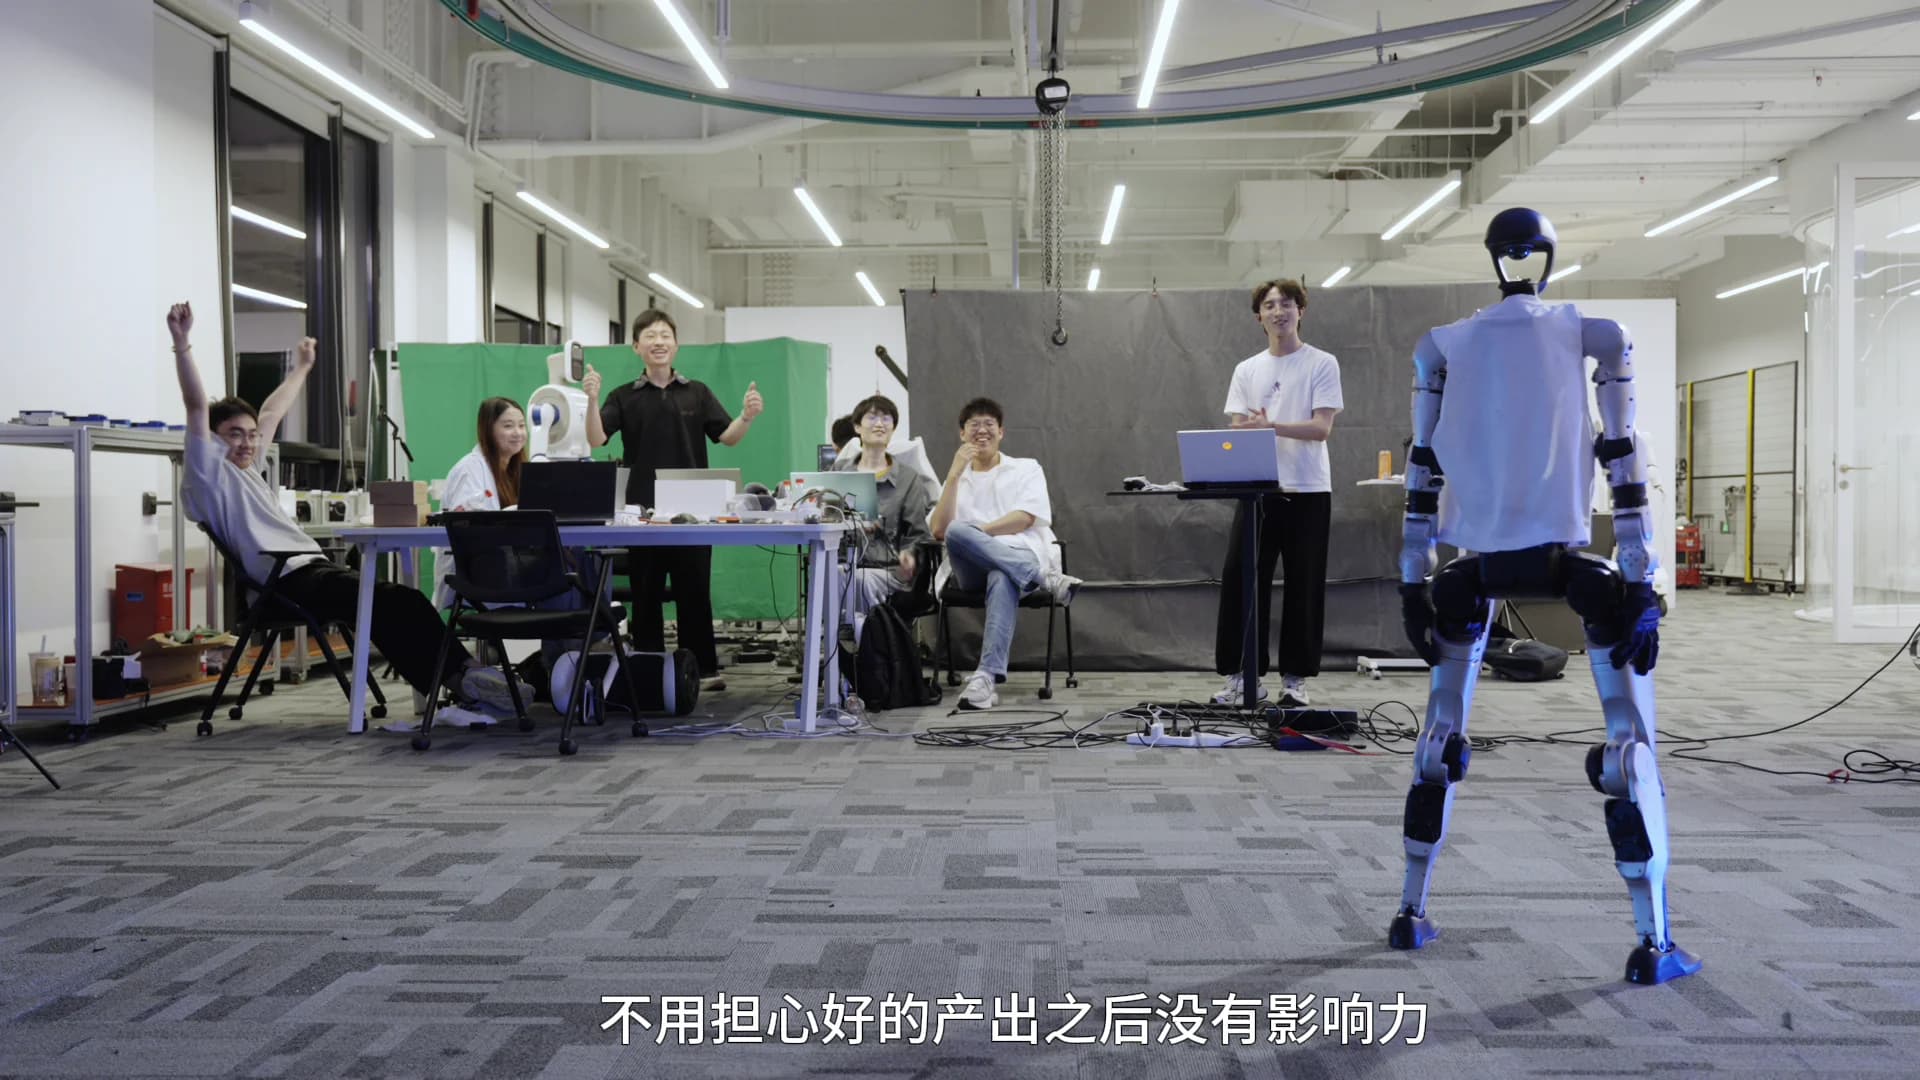
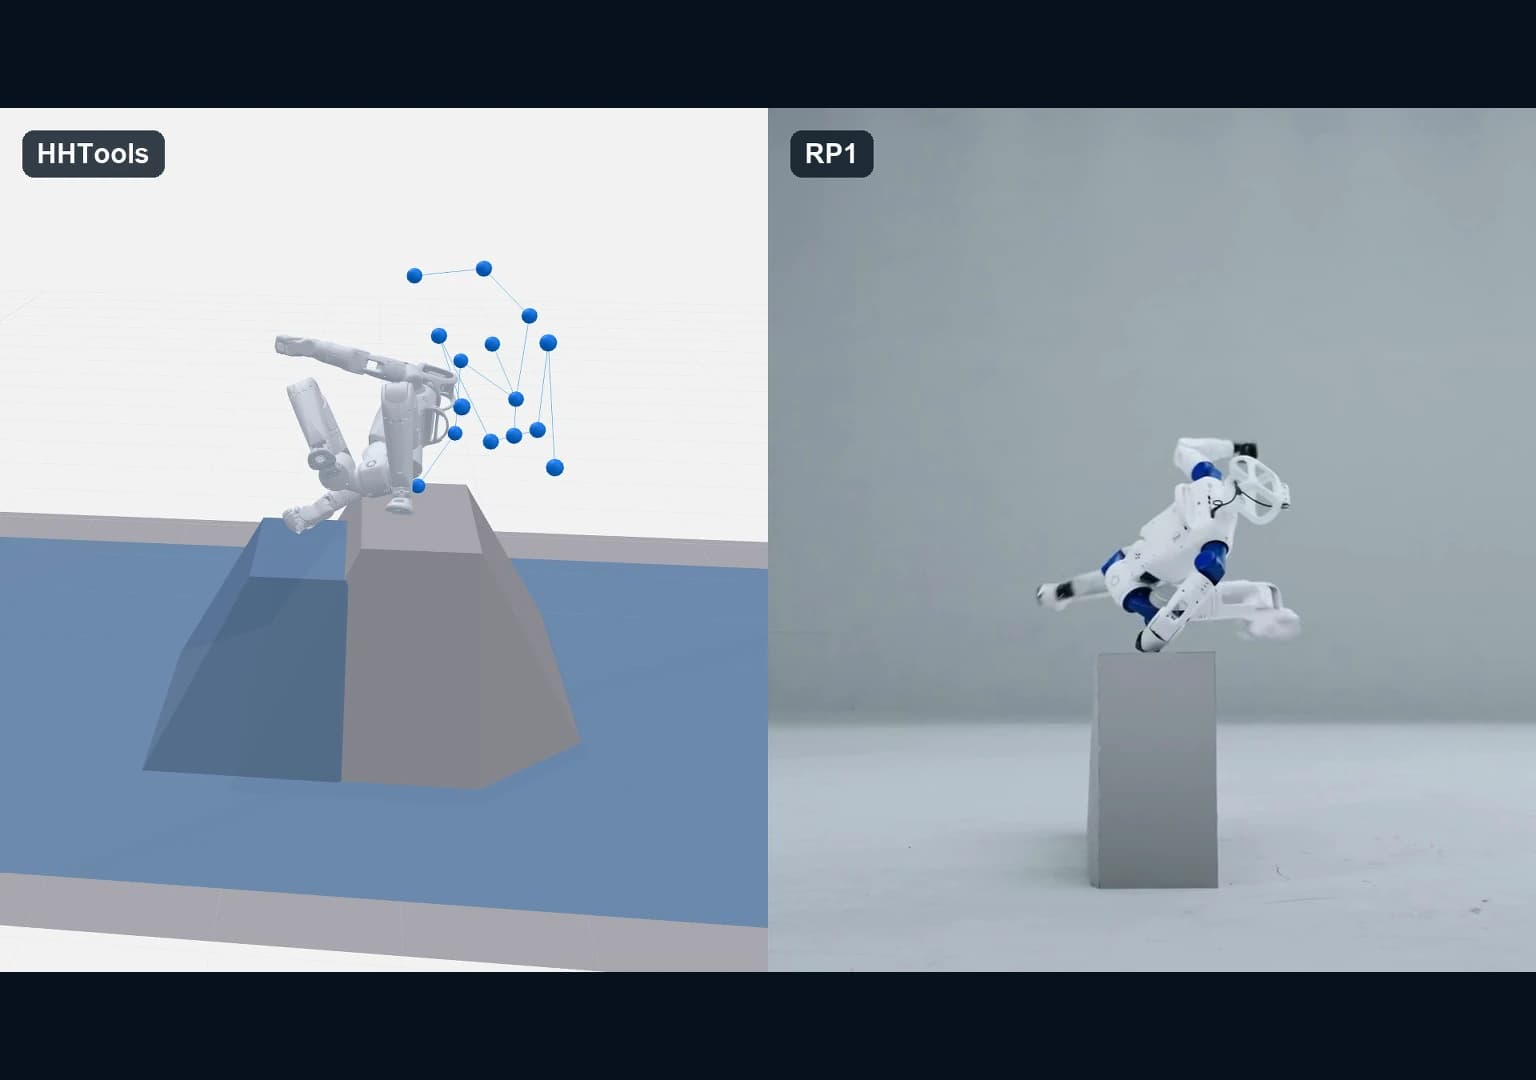
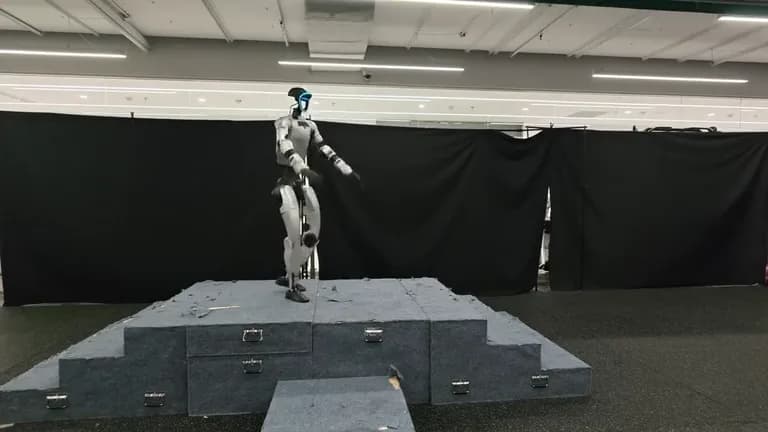
构建覆盖数据生成、动作重定向、训练框架、Sim2Real / Real2Sim 部署与行为基础模型(BFM)的运动基础设施,提升机器人运动能力与研发效率。
第 1 / 6 张
发展环境感知、人–场景交互(HSI)与人–物体交互(HOI),强化复杂真实环境中的感知、决策与持续交互能力,为操作智能奠定稳定基础。
第 1 / 3 张
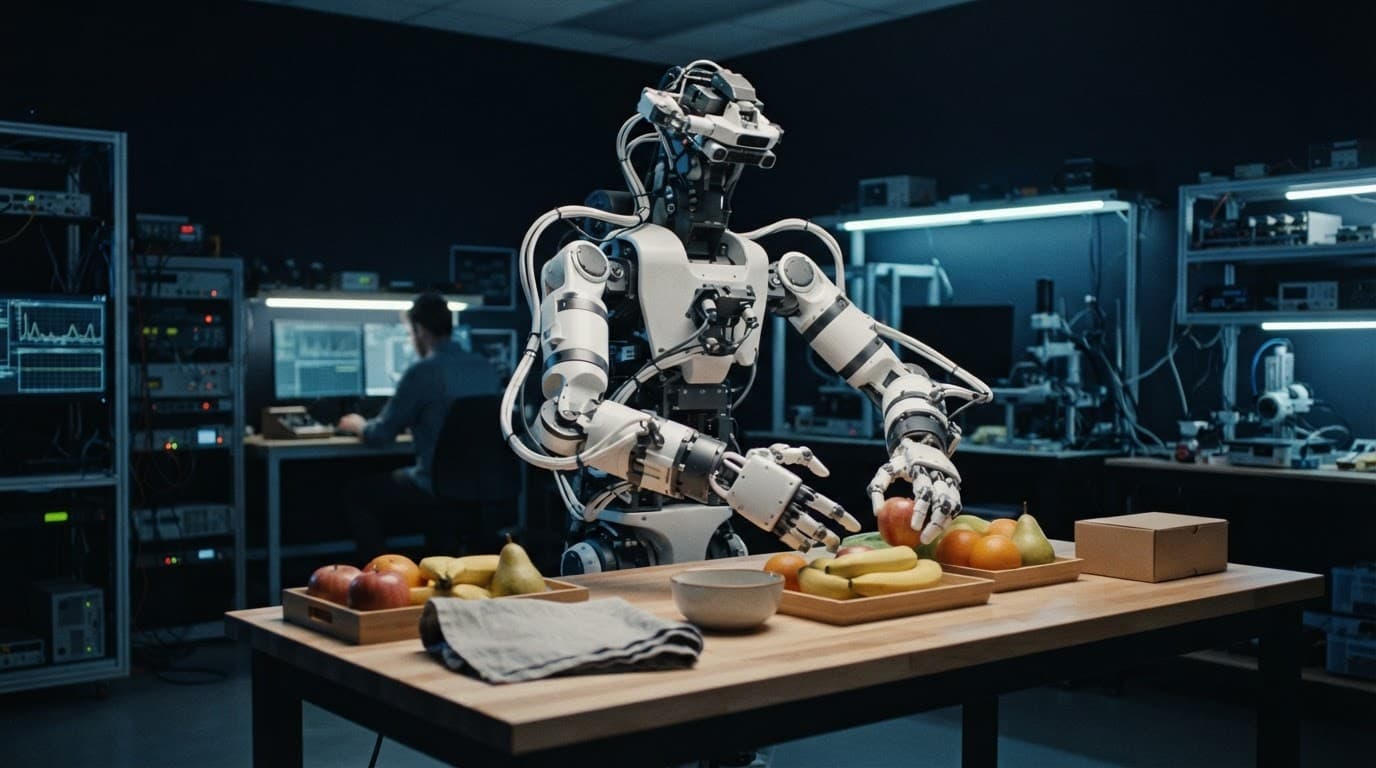
融合行为基础模型(BFM)、视觉–语言–动作模型(VLA)与世界模型,推进全身协调与复杂操作,构建可规模化泛化的操作智能基础设施。
第 1 / 3 张
基于 Agent + Skills 架构,探索机器人任务规划、自主执行与技能组合,推动人形机器人从单任务执行走向自主智能体。
第 1 / 3 张
Agentic RSI 系统
我们的使命是通过 Google 的 AI 与 Gemini Robotics 模型,赋能高潜力的早期创业团队,帮助他们把发现转化为市场领先的事业,共同推动智能物理 AI 时代。
了解更多
我们欢迎对人形机器人充满热情的研究者、工程师和开源贡献者加入。一起探索运动控制、感知与操作,把想法变成真实机器人上的能力,把研究成果分享给更多开发者。追求前沿,保持纯粹。
了解更多